LambdaSim:面向机器人与具身智能的仿真平台
LambdaSim 面向机器人与具身智能开发,将机器人本体、环境几何、关节、可变形物体、相机、灯光和材质组织在同一个场景中,连接物理求解、机器人运动、视觉生成和交互编辑流程。
平台以 Ektro LANG 为计算基础,通过可组合的求解器和渲染组件扩展功能。开发者可以用 Python 脚本构建与控制场景,也可以在 LambdaEngine 前端编辑器中查看层级、调整参数和预览相机画面。USD、URDF 等资产入口让已有机器人模型和环境场景能够进入统一的仿真工作流。
物理仿真
物理仿真分为机器人本体与控制仿真、环境与多物理场仿真两部分。前者关注关节运动、驱动、接触与控制,后者关注机器人操作对象及周围环境的物理响应。LambdaSim 通过场景数据与求解器适配层组织这些计算,并将更新后的状态交给渲染系统。目前,作为默认 Solver 接入 LambdaSim 的物理仿真后端的求解如下:
MuJoCo-Ektro Solver
MuJoCo 是由 Roboti LLC 最初开发、现由 Google DeepMind 维护的开源物理仿真引擎,用于机器人动力学、关节约束、碰撞、接触与摩擦模拟,可用于控制策略验证和机器人交互仿真。DeepMind 于 2021 年收购 MuJoCo,并于 2022 年将其开源。参考:官方文档 · 源码仓库
为了让 MuJoCo 物理引擎可以使用 MUSA GPU 进行加速运算 ,我们使用自研的物理仿真编程语言 Ektro LANG 重写了 MuJoCo Warp 的算子实现,从而可以让 MuJoCo Warp 物理引擎更高效的运行在 MUSA GPU 上进行机器人仿真计算加速。
AlphaCore-Ektro 多物理场 Solver


AlphaCore-Ektro 是建立在 Ektro LANG DSL 上的物理算法与求解器层。它复用 Ektro 的数组、并行计算、几何与稀疏线性代数基础,实现固体力学、流体力学、碰撞检测、和约束动力学计算等物理仿真算法。
AlphaCore-Ektro 物理引擎又根据不同的求解目标,拆分了各类子 Solver 的功能组件
ABD 仿射体 Solver
ABD(Affine Body Dynamics,仿射体动力学)用位置与仿射变换描述物体状态,并通过形状能量约束其形变。AlphaCore-Ektro 的 IPC 求解器将 ABD 与三角形 FEM 放在统一求解体系中,处理仿射体与可变形表面之间的接触和摩擦。
这一能力可用于构建夹持物体、碰撞对象和布料等物体的交互场景。本地工程提供纯 ABD 与 FEM/ABD 耦合示例,以及软变换目标控制接口;LambdaSim 的 VeraFiber 适配层也提供 ABD 碰撞体与控制目标的接入。
VeraFiber FEM Solver
VeraFiber FEM Solver 是 AlphaCore-Ektro 中面向布料与薄片柔性体的物理仿真求解器,支持拉伸、弯曲、自碰撞、外部物体接触及摩擦,可用于模拟布料下落、折叠和夹爪抓取等过程。求解器提供 XPBD 与 IPC 两种计算模式,便于根据场景需求选择约束求解或接触优化方案。依托 Ektro 的 GPU 并行计算能力,并支持 MUSA,Vulkan 与 CPU 后端,其优势在于统一的计算框架、可调的材料与接触参数,以及外部碰撞体控制接口,便于开展柔性物体交互实验和仿真集成。
MPM Solver
SPH Solver
FLIP Solver
SparseField
机器人运动于规划
Navigation
LambdaSim Navigation 提供基于导航网格的移动机器人路径规划能力,提供 A* 路径搜索、Funnel 路径平滑、途经点和边界安全距离配置,输出世界空间路径点。
支持从场景几何构建可通行区域,根据起点、终点及途经点生成路径,并设置边界安全距离。规划结果可接入路径跟随控制器,驱动差速机器人沿路线行驶,在视口中观察运动过程,为室内移动、指定路线巡航和导航任务验证提供基础支持。
PathFlow
高保真渲染
高保真渲染将机器人与环境的几何、材质、光照和相机姿态转换为视觉输出,为相机视角验证、图像生成和机器人视觉任务提供输入。
Lambda Render
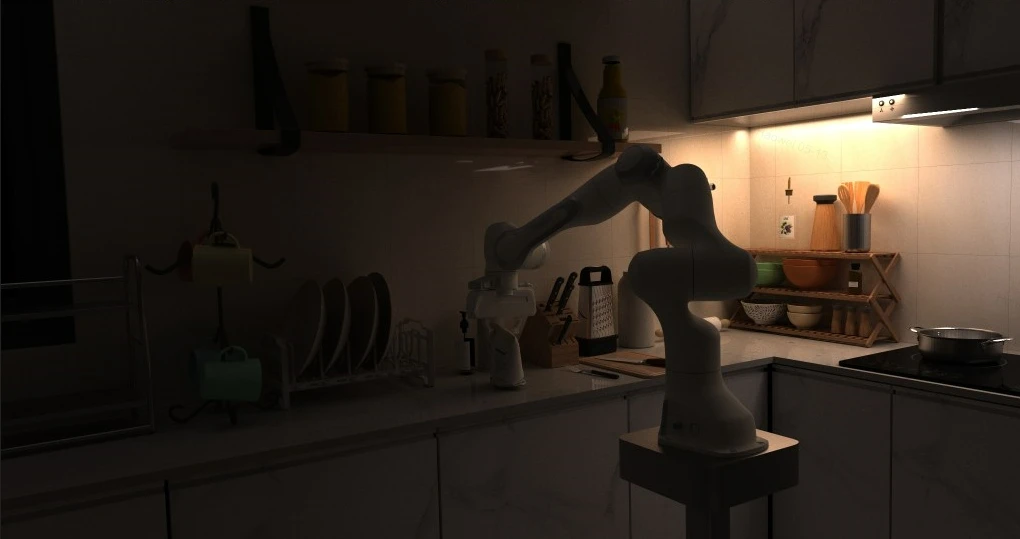
Lambda Render 提供面向 LambdaSim 场景的 GPU 渲染能力,通过 Python 接口配置输出尺寸、采样、相机和渲染模式,并支持彩色、深度和分割输出。
场景相机与渲染参数通过显式转换连接:相机保留在场景中的节点关系,渲染时使用当前世界姿态和镜头参数生成画面。脚本可以自行创建和管理渲染器,也可以在 LambdaEngine 中使用已注册的渲染器。
Path Tracing
路径追踪通过采样光线在场景中的传播与材质交互生成图像,表达物体表面、环境光与阴影之间的关系。Lambda Render 提供路径追踪模式、采样数量配置和降噪选项,可用于生成视觉数据和检查复杂光照下的场景效果。
PBR Rendering

基于物理的材质渲染通过颜色、粗糙度、金属度、折射与发光等参数描述表面外观。Lambda Render 本地实现包含漫反射、微表面反射与透射模型;LambdaSim 与编辑器提供材质资产和参数编辑入口,支持在同一场景中调整材质并查看视觉结果。
Volumetric Rendering
Fur & Hair Rendering
3DGS
Real2Sim 环境重建
LatGS
高性能物理仿真编程语言 Ektro LANG
Ektro LANG 是基于 Python 语法的领域专用编程语言,面向物理仿真、几何计算和机器人算法开发。开发者使用 Python 组织程序,用带类型的数组与并行计算函数描述数值算法,再由 Ektro 编译和运行计算任务。
核心能力包括:
- 并行计算编程:通过
@ek.kernel编写并行计算,通过@ek.func组织可复用函数。 - 数值类型与数学运算:提供标量、向量、矩阵、四元数、变换与空间向量,服务于力学、运动学和几何算法。
- 显式设备与数组管理:数组记录类型、形状和设备,计算启动显式选择执行设备;基础运行时提供 CPU、和 MUSA 后端。
- 稀疏线性代数:提供 CSR/BSR 稀疏矩阵、矩阵向量乘和 CG/PCG 求解基础,用于组织物理系统中的线性计算。
- 几何与数据工具:提供几何属性、拓扑、场数据、空间哈希、排序和归约等能力,支持求解器与几何处理流程。
- 开发与验证工具:提供几何可视化、日志、计算调试和性能基准,帮助开发者观察算法数据和计算结果。
Ektro 为 MuJoCo-Ektro 和 AlphaCore-Ektro 提供共同的计算基础,让自定义物理算法能够沿用同一套数据与设备接口。各求解器和渲染组件的设备支持范围由其实现决定。
前端编辑器
LambdaEngine 是 LambdaSim 的前端编辑器,用于交互式组织场景、查看机器人结构和调整业务参数。编辑器将场景层级、参数面板、资产管理、时间轴控件和 3D viewport 放在同一个工作界面中,并通过 Component 扩展对象的编辑能力。
主要功能包括:
- 场景大纲:查看对象、变换节点、几何视图和相机层级,选择场景中的目标。
- 变换编辑:通过参数面板和 Gizmo 调整目标姿态,并在 viewport 中查看结果。
- 材质与资产管理:查看材质及使用关系,重命名、复制材质,通过拖放将材质赋给几何对象。
- 相机编辑与预览:创建场景相机,调整镜头与采集尺寸参数,在 viewport 中切换相机视角。
- Component 扩展:组件可以声明参数、绑定 Gizmo、提供 Viewport Guide,并由开发者实现业务数据的序列化与反序列化。
- 辅助形状与选择反馈:Viewport Guide 为相机等对象提供辅助可视化,支持点击选择与高亮。
- 场景保存与加载:通过 USD 场景保存、加载和组件数据运输恢复编辑内容。
- 时间轴控件:展示帧号、时间范围与播放区间,提供播放、暂停和定位操作。
编辑器与 Python API 共用场景业务数据。完整节点路径可以在参数面板中查看和复制,方便开发者将交互选中的对象定位到脚本中,继续执行姿态修改、相机设置或算法实验。
开始使用
按以下顺序开始:
- 阅读术语表:术语表解释场景、几何、状态和渲染中使用的专业术语。
- 选择使用路径:根据你的目标选择以下路径:
| 使用方式 | 推荐路径 | 适用场景 |
|---|---|---|
| Python API | 快速开始 → API 参考 → 常见问题 | 读取 USD 场景、构建运行时对象、回放状态或生成图像。 |
| 命令行工具 | API 参考 → 常见问题 | 使用渲染、数据合成和视频拼接命令处理场景。 |
开始前请确认运行时依赖、USD 资产、渲染器、Python 和 GPU 环境已准备就绪。

